Prinsip kawalan motor adalah teras bidang teknologi motor, yang melibatkan prinsip kerja motor, kaedah kawalan dan aplikasi praktikal dan aspek lain. Dengan pembangunan industri moden, motor sebagai peranti penting untuk penukaran dan pemindahan tenaga, ketepatan dan kecekapan kawalannya secara langsung mempengaruhi prestasi dan kecekapan keseluruhan sistem. Oleh itu, dalam - pemahaman dan kajian prinsip kawalan motor mempunyai kepentingan teori dan praktikal yang penting.
Pertama, prinsip kerja motor
Motor ini adalah peranti yang menukarkan tenaga elektrik ke dalam tenaga mekanikal, dan prinsip kerja berdasarkan undang -undang induksi elektromagnet dan undang -undang kuasa elektromagnetik. Menurut prinsip kerja, motor boleh dibahagikan kepada dua kategori: motor DC dan motor AC.
1. Prinsip kerja motor DC
Motor DC adalah penggunaan aliran arus DC melalui gegelung gegelung dan interaksi gegelung medan magnet, menjana tork untuk mencapai pergerakan mekanikal peranti. Struktur utamanya termasuk lengan, tiang magnet, berus dan medan magnet. Apabila arus DC melewati gegelung angker, ia mewujudkan medan magnet yang berinteraksi antara angker dan medan magnet, yang menghasilkan tork yang memulakan motor berjalan. Kelajuan motor DC boleh dikawal dengan menyesuaikan voltan angker atau arus lengan.
2. Prinsip kerja motor AC
Motor AC adalah peranti yang menggunakan perubahan berterusan arus AC untuk menghasilkan medan magnet berputar, dengan itu menyedari pergerakan mekanikal. Menurut prinsip menjana medan magnet berputar, motor AC boleh dibahagikan kepada motor tak segerak dan motor segerak dua jenis. Motor asynchronous (juga dikenali sebagai motor induksi) adalah berdasarkan prinsip induksi elektromagnet. Apabila arus AC melepasi gelombang stator, medan magnet berputar dihasilkan dalam stator, dan pemutar berinteraksi dengan medan magnet berputar akibat kesan induksi, dengan itu menghasilkan tork berputar untuk memandu motor. Motor segerak didasarkan pada kelajuan motor dan kekerapan bekalan kuasa mempunyai hubungan berkadar tetap antara motor ke tempat kerja, kekerapan bekalan kelajuan dan kuasa disegerakkan dengan ketat.
Kedua, kaedah kawalan motor
Kaedah kawalan motor terutamanya termasuk kawalan kelajuan, kawalan permulaan dan kawalan brek. Kaedah kawalan dan prinsip mereka diterangkan secara terperinci di bawah.
1. Kawalan kelajuan
Kawalan kelajuan adalah aspek yang paling penting dan kompleks kawalan motor. Terdapat pelbagai kaedah kawalan kelajuan, termasuk kawalan kelajuan pembahagian voltan rintangan, kawalan kelajuan penukaran kekerapan dan kawalan vektor. Kawalan kelajuan pembahagian voltan rintangan adalah kaedah untuk mengurangkan kelajuan motor dengan mengubah voltan bekalan kuasa motor, kaedah ini mudah dan mudah dilaksanakan tetapi kurang cekap. Kawalan kelajuan penukaran kekerapan adalah kaedah untuk mengawal kelajuan motor dengan mengubah kekerapan kuasa AC yang dibekalkan oleh bekalan kuasa, kaedah ini dapat merealisasikan julat kelajuan yang luas dan kecekapan yang tinggi. Kawalan vektor adalah kaedah kawalan yang lebih maju, yang menyedari penyesuaian tepat kelajuan motor dan tork dengan tepat mengawal medan semasa dan magnet motor, dan sesuai untuk kesempatan dengan keperluan yang lebih tinggi pada prestasi motor.
2. Kawalan permulaan
Kawalan permulaan adalah kawalan motor dalam proses dari keadaan pegun ke keadaan berjalan. Untuk motor tak segerak, kerana tork permulaannya adalah kecil, jadi perlu menggunakan beberapa kaedah khas untuk merealisasikan permulaan yang lancar. Kaedah kawalan permulaan yang biasa termasuk permulaan langsung, permulaan voltan yang berkurangan dan permulaan yang lembut. Walaupun permulaan langsung adalah mudah, tetapi arus permulaan adalah besar, dan kesan pada grid kuasa adalah besar; Bermula voltan yang dikurangkan adalah untuk mengurangkan arus permulaan dengan mengurangkan voltan bekalan; Permulaan lembut ialah penggunaan peranti elektronik kuasa untuk mencapai kawalan lancar proses permulaan motor.
3. Kawalan brek
Kawalan brek adalah kawalan motor dari keadaan berjalan ke negeri pegun dalam proses. Kaedah kawalan brek mempunyai pelbagai kaedah, termasuk brek tenaga, brek terbalik dan suapan - brek belakang. Penggunaan penggunaan tenaga adalah melalui penggulungan stator dalam motor ke dalam kuasa DC untuk menghasilkan tork brek; Brek terbalik adalah dengan mengubah urutan fasa bekalan kuasa motor untuk menghasilkan arah yang bertentangan putaran dengan tork motor untuk mencapai brek; Feed - Braking Back adalah penggunaan ciri -ciri penjanaan motor tenaga mekanikal akan ditukar menjadi tenaga elektrik dan dimasukkan ke dalam grid untuk mencapai brek.
Ketiga, rajah litar kawalan motor
1. Rajah litar kawalan magnet tetap
Ini adalah gambarajah skematik litar kawalan motor magnet kekal. Litar ini digunakan untuk mengawal kawalan magnet kekal. Litar ini menggunakan elemen pensuisan triac AC untuk meningkatkan ciri -ciri komutasi kerana motor magnet kekal adalah penjana dan unsur -unsur penukaran triac standard sukar untuk berulang -alik dengan betul. Motor magnet kekal memerlukan pembetulan gelombang DC penuh -.
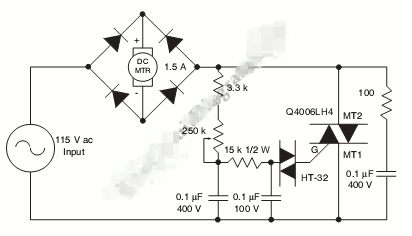
Thyristors Bidirectional AC disambungkan secara siri pada bahagian input AC jambatan penerus. Bahagian paling kritikal memasang SCR di sebelah DC jambatan berurusan dengan Turned Turn - pada dan masa berhampiran hujung separuh - kitaran. Litar ini menyediakan kawalan jarak jauh - supaya elemen penukaran triac AC boleh dicetuskan dengan cepat atau dengan pengaliran rendah pada motor rendah. Perintang AC dan penerus mempunyai penilaian voltan yang sama. Semua didasarkan pada beban motor sebenar dan keperluan voltan garis.
2. 555 IC PWM Rajah litar kawalan motor dengan limiter semasa
Untuk menyediakan perubahan kelajuan motor cepat dan pembalikan arah motor, empat output mendorong MOSFET H - jambatan. Peranti saluran N - adalah MOSFET kuasa kereta api yang lebih rendah dan saluran P - adalah MOSFET kuasa kereta api atas. Mereka semua didorong oleh TC4469.
Resistor siri kecil membantu mencegah ayunan pintu dan memperlahankan masa peralihan peranti kereta api yang lebih rendah, yang membantu mengekalkan peranti atas. Pembahagi perintang dan tahap rendah - - transistor peralihan boleh dengan mudah dan ekonomi ditambah untuk mengekalkan pemacu pintu 15VDC dari atas - kereta api MOSFET untuk mencapai voltan motor yang melebihi 12VDC.
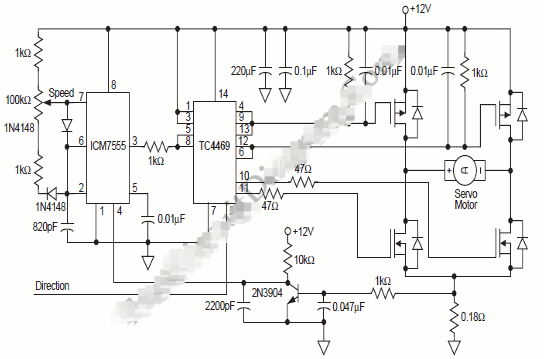
Pada voltan di atas 15VDC, pengawal selia linear mudah dapat menguasai mereka dari bekalan motor positif kerana ICM7555 dan TC4469 memerlukan arus yang tidak dapat diabaikan. Untuk membantu melindungi pintu dari transien kuasa, kita boleh menggunakan diod zener. Apabila MOSFET yang lebih rendah dalam lengan jambatan yang sama "ON", dv/dt tinggi dihasilkan dan pintu - ke - kapasitor sumber membantu mengekalkan MOSFET atas "off". Satu lagi penyelesaian untuk keadaan ini adalah untuk memastikan impedans pemacu gerbang MOSFET rendah rendah dalam keadaan "off".
Perintang rasa dalam h - pin tanah jambatan menyediakan kaedah mudah untuk mengesan nadi semasa motor dengan nadi, tanpa mengira sama ada motor berputar ke hadapan atau terbalik. Isyarat ini ditapis dan digunakan pada ICM7555 untuk menghalang penjanaan PWM apabila arus motor melebihi nilai yang dibenarkan.
3. Gambar rajah litar kawalan motor stepper
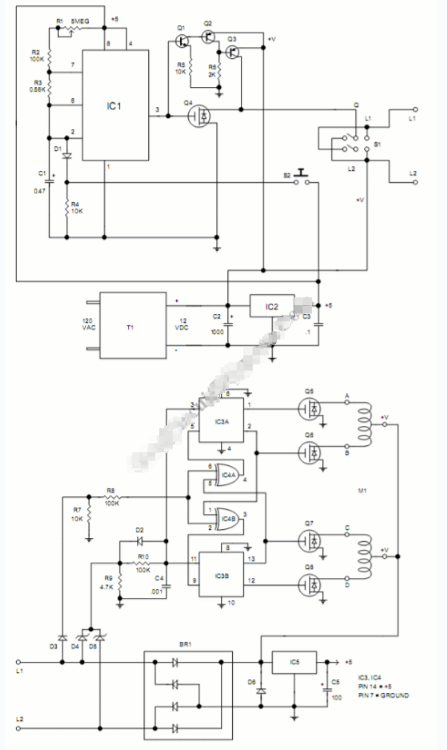
Stepper Motors menyediakan kawalan kos yang mudah, rendah - dan tepat. Motor stepper boleh didorong oleh litar yang dipasang berhampiran motor dan dikawal oleh litar kawalan jauh ke atas kabel panjang. Litar ini menarik dalam kuasa itu untuk kedua -dua motor dan litar pemandu dihantar ke atas dua wayar yang juga menghantar isyarat kawalan.
Lirik bersepadu LMC555 CMOS Timer (IC1) menghasilkan 200 nadi mikrosecond ke motor stepper dan mengawal kelajuannya. Kelajuan motor boleh diubah dengan mengubah kekerapan nadi ini dan perintang pembolehubah R1 disediakan untuk tujuan ini. Pada output IC1 (pin 3), denyut jam negatif memacu pintu gerbang kuasa IRL530N (Q1), yang segera menutup dan melepaskan papan pemandu dari tanah. Gangguan kuasa ini menghantar isyarat kepada pemandu motor untuk melangkah motor. Arah putaran dikawal oleh polaritas voltan yang digunakan untuk litar pemandu melalui interkoneksi L1 dan L2.
MPSA05 Bipolar NPN Transistor Q2 dan MPSA55 Transistor PNP Q3 dan Q4 membalikkan denyutan dari pin 3, menarik longkang Q1 tinggi apabila Q1 dimatikan. Togol suis S1 menetapkan arahnya dengan menukar polariti. Pushbutton S2 bermula dan menghentikan motor dengan menghidupkan dan mematikan jam.
4. Gambar rajah litar kawalan motor PWM dengan operasi ke hadapan, terbalik dan brek
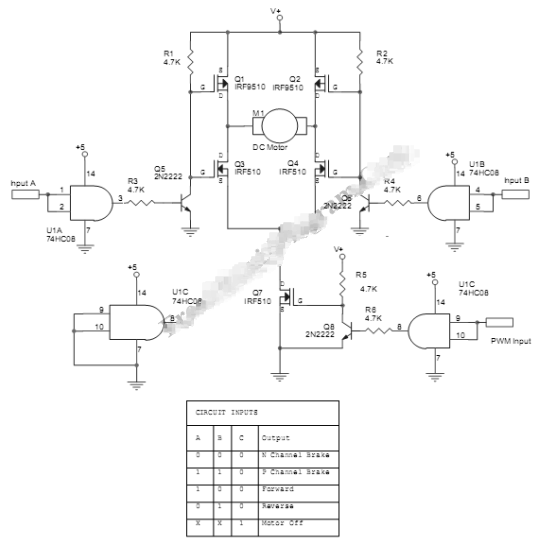
Litar kawalan motor PWM ini menyediakan pelbagai kawalan untuk motor DC. Anda boleh mengawal motor DC untuk ke hadapan, membalikkan, atau brek sehingga ia berhenti.
Litar ini menggunakan jambatan MOSFET untuk memandu motor, dikawal oleh beberapa pintu logik dan transistor bipolar kecil. Voltan motor boleh 10-20 volt dan arus hendaklah maksimum 8 amp. MOSFET harus dipasang dengan tenggelam haba yang sesuai. Input V+ hendaklah dikuasakan oleh voltan operasi motor DC (10-20 volt). Walaupun MOSFET direka untuk operasi 100 volt, anda hanya boleh menggunakan maksimum 20 volt kerana voltan ini juga digunakan untuk memacu pintu, yang biasanya terhad kepada 20 volt. Nilai minimum untuk voltan bekalan ini adalah 10 volt kerana pintu tidak akan dibuka sepenuhnya jika voltan jatuh di bawah 10 volt. Anda boleh memilih dari beberapa jenis motor DC 10-20 volt untuk aplikasi ini.