


Baru -baru ini melihat beberapa rakan memainkan pelbagai motor, kerana motor adalah penting untuk mengawal, kawalan stabil, tepat, cepat adalah matlamat utama jurutera perisian algoritma kawalan, pertama sekali, anda boleh memainkan beberapa kawalan yang lebih matang Algoritma untuk pengalaman, jadi inilah koleksi kandungan ini untuk dikongsi dengan anda.
1.BLDC Algoritma Kawalan Motor
Motor tanpa berus adalah jenis komutasi diri (penukaran arah diri) dan oleh itu lebih kompleks untuk dikawal.
Kawalan motor BLDC memerlukan pengetahuan tentang kedudukan dan mekanisme pemutar yang mana motor mengalami stereng pembetulan. Untuk kawalan kelajuan gelung tertutup, terdapat dua keperluan tambahan, iaitu, pengukuran untuk kelajuan pemutar/atau isyarat semasa dan isyarat PWM untuk mengawal kuasa kelajuan motor.
BLDC Motors boleh mempunyai isyarat PWM yang sejajar atau selaras di tengah-tengah bergantung kepada keperluan permohonan. Kebanyakan aplikasi hanya memerlukan operasi perubahan kelajuan dan akan menggunakan 6 isyarat PWM yang diselaraskan secara berasingan. Ini memberikan resolusi tertinggi. Jika aplikasi memerlukan kedudukan pelayan, brek tenaga, atau pembalikan kuasa, isyarat PWM yang selaras pusat tambahan disyorkan.
Untuk merasakan kedudukan pemutar, motor BLDC menggunakan sensor kesan dewan untuk memberikan penderiaan kedudukan mutlak. Ini mengakibatkan penggunaan lebih banyak wayar dan kos yang lebih tinggi. Kawalan BLDC tanpa sensor menghilangkan keperluan untuk sensor dewan dan sebaliknya menggunakan daya elektromotif kaunter motor (daya elektromotif) untuk meramalkan kedudukan pemutar. Kawalan tanpa sensor adalah penting untuk aplikasi kelajuan pembolehubah kos rendah seperti peminat dan pam. Kawalan tanpa sensor juga diperlukan untuk peti sejuk dan pemampat penghawa dingin apabila motor BLDC digunakan.
Penyisipan dan suplemen masa tanpa beban
Kebanyakan motor BLDC tidak memerlukan PWM pelengkap, penyisipan masa tanpa beban, atau pampasan masa tanpa beban. Satu -satunya aplikasi BLDC yang mungkin memerlukan ciri -ciri ini adalah motor Servo BLDC Prestasi Tinggi, Sine Wave BLDC Motors, AC Berus, atau PC Synchronous Motors.
Algoritma kawalan
Banyak algoritma kawalan yang berbeza digunakan untuk menyediakan kawalan motor BLDC. Biasanya, transistor kuasa digunakan sebagai pengawal selia linear untuk mengawal voltan motor. Pendekatan ini tidak praktikal apabila memandu motor kuasa tinggi. Motor kuasa tinggi mesti dikawal PWM dan memerlukan mikrokontroler untuk menyediakan fungsi permulaan dan kawalan.
Algoritma kawalan mesti menyediakan tiga fungsi berikut:
Voltan PWM untuk mengawal kelajuan motor
Mekanisme untuk membetulkan dan mengembara motor
Kaedah untuk meramalkan kedudukan pemutar menggunakan daya elektromotif terbalik atau sensor dewan
Modulasi lebar nadi hanya digunakan untuk memohon voltan berubah -ubah ke lilitan motor. Voltan yang berkesan adalah berkadar dengan kitaran tugas PWM. Apabila komutasi penerus yang betul diperolehi, ciri-ciri kelajuan tork BLDC adalah sama dengan motor DC yang lebih rendah. Voltan berubah boleh digunakan untuk mengawal kelajuan dan tork berubah motor.
Pengumuman transistor kuasa menyedari penggulungan yang betul dalam stator untuk menghasilkan tork optimum mengikut kedudukan pemutar. Dalam motor BLDC, MCU mesti tahu kedudukan pemutar dan dapat mengendalikan penerus pada masa yang tepat.
Komutasi penerus trapezoid untuk motor BLDC
Salah satu kaedah yang paling mudah untuk motor BLDC ialah menggunakan komutasi penerus trapezoid yang dipanggil.

Rangka Kerja Ringkas untuk Pengawal Tangga untuk BLDC Motors
Dalam skema ini, arus dikawal setiap kali oleh sepasang terminal motor, sementara terminal motor ketiga sentiasa diputuskan secara elektronik dari bekalan kuasa.
Tiga peranti Hall yang tertanam dalam motor besar digunakan untuk memberikan isyarat digital yang mengukur kedudukan pemutar dalam sektor darjah 60- dan memberikan maklumat ini di pengawal motor. Oleh kerana aliran semasa adalah sama pada dua belitan pada satu masa dan sifar pada ketiga, kaedah ini menghasilkan vektor ruang semasa dengan hanya satu daripada enam arah yang sama. Oleh kerana motor dikendalikan, arus di terminal motor bertukar secara elektrik (komutasi diperbetulkan) sekali setiap 60 darjah putaran, jadi vektor ruang semasa sentiasa berada pada 30 darjah paling dekat dari peralihan fasa 90 darjah.
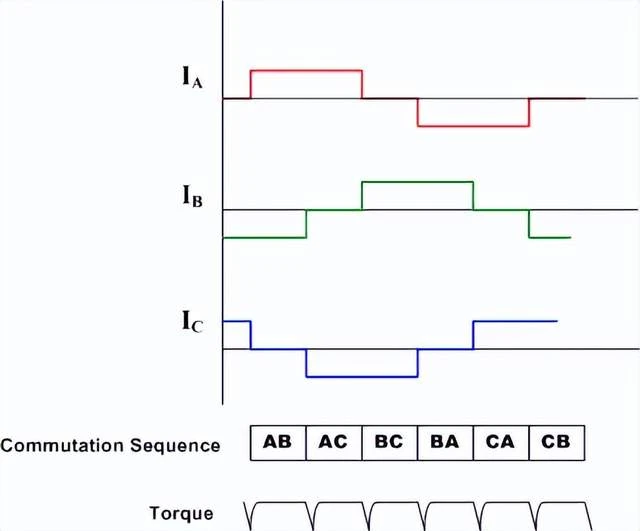
Kawalan Trapezoid: Pemandu Gelombang dan Tork pada Pembetulan
Oleh itu, gelombang semasa dalam setiap penggulungan adalah trapezoid, bermula pada sifar dan pergi ke arus positif dan kemudian menjadi sifar dan kemudian ke arus negatif.
Ini menghasilkan vektor ruang semasa yang akan mendekati putaran seimbang kerana ia melangkah ke 6 arah yang berbeza dengan putaran pemutar.
Dalam aplikasi motor seperti penghawa dingin dan pembekuan, penggunaan sensor dewan tidak tetap. Sensor berpotensi terbalik yang disebabkan oleh lilitan yang tidak berkaitan boleh digunakan untuk mencapai hasil yang sama.
Sistem pemacu trapezoid sedemikian sangat biasa kerana kesederhanaan litar kawalan mereka, tetapi mereka mengalami masalah riak tork semasa pembetulan.
Komutasi diperbaiki sinusoid untuk motor BDLC
Pemulihan trapezoidal tidak mencukupi untuk menyediakan kawalan motor DC yang seimbang dan tepat. Ini disebabkan terutamanya oleh tork yang dihasilkan dalam motor tanpa fasa tiga fasa (dengan daya elektromotif kaunter gelombang sinusoidal) ditakrifkan oleh persamaan berikut:
Torque Shaft=kt [irsin (o) + issin (o +120) + itsin (o +240)]
Di mana:
o adalah sudut elektrik aci berputar
KT adalah tork pemalar motor
Ir, adalah dan ia adalah arus fasa
Jika arus fasa adalah sinusoidal: ir {{0}} i 0 sino; Adalah=i 0 sin (+120 o); Ia=i0sin (+240 o)
akan diperoleh:
Tork shaft {{0}}. 5i0*kt (bebas bebas dari sudut aci)
Sebuah pengawal motor tanpa sikat yang diperbetulkan secara sinusoid untuk memacu tiga belitan motor yang tiga arus bervariasi dengan lancar dan sinusoidally apabila motor berputar. Fasa yang berkaitan dengan arus ini dipilih supaya mereka akan menghasilkan vektor ruang lancar arus pemutar dalam arah ortogonal kepada pemutar dengan invarians. Ini menghilangkan riak tork dan denyutan stereng yang dikaitkan dengan stereng utara.
Untuk menghasilkan modulasi sinusoidal yang lancar arus motor sebagai motor berputar, pengukuran yang tepat bagi kedudukan pemutar diperlukan. Peranti Hall hanya menyediakan pengiraan kasar kedudukan pemutar, yang tidak mencukupi untuk tujuan ini. Atas sebab ini, maklum balas sudut dari pengekod atau peranti serupa diperlukan.

Rajah blok yang dipermudahkan dari pengawal gelombang sinus motor Bldc
Oleh kerana arus penggulungan mesti digabungkan untuk menghasilkan vektor ruang semasa pemutar yang lancar, dan kerana setiap gelombang stator diposisikan pada sudut 120 darjah selain, arus di setiap bank wayar mestilah sinusoidal dan mempunyai peralihan fasa 120 darjah. Maklumat kedudukan dari encoder digunakan untuk mensintesis dua gelombang sinus dengan pergeseran fasa 120 darjah antara kedua -duanya. Isyarat -isyarat ini kemudiannya didarabkan oleh perintah tork supaya amplitud gelombang sinus adalah berkadar dengan tork yang diperlukan. Akibatnya, kedua -dua perintah arus sinusoidal betul -betul berperingkat, dengan itu menghasilkan vektor ruang semasa pemutar yang berputar di arah ortogonal.
Isyarat perintah semasa sinusoidal mengeluarkan sepasang pengawal PI yang memodulasi arus dalam dua belitan motor yang sesuai. Arus dalam penggulungan pemutar ketiga adalah jumlah negatif arus penggulungan terkawal dan oleh itu tidak boleh dikawal secara berasingan. Output setiap pengawal PI dihantar ke modulator PWM dan kemudian ke jambatan output dan dua terminal motor. Voltan yang digunakan untuk terminal motor ketiga diperolehi daripada jumlah negatif isyarat yang digunakan untuk dua belitan pertama, yang digunakan dengan tepat untuk tiga voltan sinusoidal jarak 120 darjah, masing -masing.
Akibatnya, bentuk gelombang semasa output sebenar menjejaki isyarat perintah arus sinusoidal, dan vektor ruang semasa yang dihasilkan berputar dengan lancar menjadi stabil dan berorientasikan kuantitatif dalam arah yang dikehendaki.
Hasil stereng penyearah sinusoidal kawalan stabil tidak dapat dicapai oleh stereng penerus trapezoid secara umum. Walau bagaimanapun, disebabkan kecekapan yang tinggi pada kelajuan motor yang rendah, ia akan memisahkan pada kelajuan motor yang tinggi. Ini disebabkan oleh fakta bahawa apabila kelajuan meningkat, pengawal pulangan semasa mesti menjejaki isyarat sinusoidal untuk meningkatkan kekerapan. Pada masa yang sama, mereka mesti mengatasi daya elektromotif kaunter motor yang meningkatkan amplitud dan kekerapan apabila kelajuan meningkat.
Oleh kerana pengawal PI mempunyai tindak balas keuntungan dan kekerapan yang terhingga, gangguan masa-invarian ke gelung kawalan semasa akan menyebabkan fasa lag dan mendapat kesilapan dalam arus motor yang meningkat dengan kelajuan yang lebih tinggi. Ini akan mengganggu arah vektor ruang semasa berkenaan dengan pemutar, sehingga menyebabkan anjakan dari arah kuadratur.
Apabila ini berlaku, tork kurang dapat dihasilkan oleh sejumlah arus tertentu, jadi lebih banyak arus diperlukan untuk mengekalkan tork. Kecekapan berkurangan.
Penurunan ini akan berterusan apabila peningkatan kelajuan. Pada satu ketika, anjakan fasa arus melebihi 90 darjah. Apabila ini berlaku, tork dikurangkan menjadi sifar. Melalui gabungan sinusoidal, kelajuan pada titik ini di atas menghasilkan tork negatif dan oleh itu tidak dapat direalisasikan.
2.AC Algoritma Motor
Kawalan skalar
Kawalan skalar (atau kawalan V/Hz) adalah kaedah mudah untuk mengawal kelajuan motor arahan
Model keadaan mantap motor perintah digunakan terutamanya untuk mendapatkan teknologi, jadi prestasi sementara tidak mungkin. Sistem ini tidak mempunyai gelung semasa. Untuk mengawal motor, bekalan kuasa tiga fasa hanya berbeza dalam amplitud dan kekerapan.
Kawalan vektor atau kawalan orientasi medan magnet
Tork dalam motor berbeza -beza sebagai fungsi medan stator dan magnet pemutar dan puncak apabila kedua -dua medan itu ortogonal antara satu sama lain. Dalam kawalan berasaskan skalar, sudut antara kedua -dua medan magnet berbeza dengan ketara.
Kawalan vektor berjaya membuat orthogonality sekali lagi dalam motor AC. Untuk mengawal tork, masing -masing menghasilkan arus dari fluks magnet yang dihasilkan untuk mencapai respons respons mesin DC.
Kawalan vektor motor yang diperintahkan AC adalah serupa dengan kawalan motor DC yang teruja secara berasingan. Dalam motor DC, tenaga medan magnet φ f yang dihasilkan oleh arus pengujaan jika ortogonal ke fluks armature φA yang dihasilkan oleh arus IA armature. Medan magnet ini dipadamkan dan stabil berkenaan dengan satu sama lain. Akibatnya, apabila arus angker dikawal untuk mengawal tork, tenaga medan magnet tetap tidak terjejas dan tindak balas sementara yang lebih cepat direalisasikan.
Kawalan berorientasikan medan (FOC) motor AC tiga fasa terdiri daripada meniru operasi motor DC. Semua pembolehubah terkawal secara matematik berubah menjadi DC dan bukannya AC. tork kawalan bebas sasaran dan fluks.
Terdapat dua kaedah kawalan berorientasikan medan (FOC):
FOC langsung: Arah sudut fluks rotor dikira secara langsung oleh pemerhati fluks.
FOC tidak langsung: Arah sudut fluks rotor diperoleh secara tidak langsung dengan menganggarkan atau mengukur kelajuan rotor dan slip.
Kawalan vektor memerlukan pengetahuan tentang kedudukan fluks rotor dan boleh dikira oleh algoritma canggih menggunakan pengetahuan arus dan voltan terminal (menggunakan model dinamik motor induksi AC). Walau bagaimanapun, dari sudut pandang pelaksanaan, keperluan untuk sumber pengiraan adalah penting.
Pendekatan yang berbeza boleh digunakan untuk melaksanakan algoritma kawalan vektor. Teknik feedforward, anggaran model dan teknik kawalan penyesuaian semuanya boleh digunakan untuk meningkatkan tindak balas dan kestabilan.
Kawalan Vektor AC Motors: Penampilan mendalam
Di tengah -tengah algoritma kawalan vektor adalah dua penukaran penting: penukaran Clark, penukaran taman dan songsang mereka. Penggunaan peralihan Clark dan Park membolehkan kawalan arus pemutar ke kawasan pemutar. Ini membolehkan sistem kawalan rotor untuk menentukan voltan yang perlu dibekalkan kepada pemutar untuk memaksimumkan tork di bawah beban yang berbeza -beza secara dinamik.
Penukaran Clark: Penukaran Matematik Clark mengubah sistem tiga fasa ke dalam sistem dua koordinat:

di mana ia dan ib adalah komponen datum ortogonal dan io adalah komponen homoplanar yang tidak penting

Arus pemutar tiga fasa berbanding sistem rujukan berputar
Penukaran taman: Penukaran matematik taman menukar sistem statik bi-arah ke dalam vektor sistem berputar.

Dua fasa, perwakilan bingkai dikira oleh transformasi Clarke dan kemudian diberi makan kepada modul putaran vektor di mana ia berputar sudut θ untuk memadankan bingkai D, Q yang dilekatkan pada tenaga pemutar. Penukaran sudut θ direalisasikan mengikut persamaan di atas.
Struktur asas kawalan vektor berorientasikan medan magnet motor AC
Transformasi Clarke menggunakan arus tiga fasa IA, IB, dan IC untuk mengira dua fasa orthogonal stator-paksi arus ISD dan ISQ. Kedua-dua arus ini dalam fasa stator koordinat tetap berubah menjadi ISD dan ISQ, yang menjadi unsur-unsur di taman transformasi d, q. Ini dilakukan dengan menggunakan model fluks motor untuk mengira tenaga pemutar dalam bingkai D, Q. Arus ISD, ISQ dan sudut fluks serta -merta θ dikira dari model fluks motor digunakan untuk mengira tork elektrik motor induksi AC.

Asas motor AC dikawal vektor
Nilai -nilai yang diperolehi ini dibandingkan dengan nilai rujukan dan dikemas kini oleh pengawal PI.
Salah satu kelebihan kawalan motor berasaskan vektor ialah prinsip yang sama boleh digunakan untuk memilih model matematik yang sesuai untuk mengawal setiap jenis motor AC, PM-AC atau BLDC.
Kawalan vektor motor BLDC
BLDC Motors adalah pilihan utama untuk kawalan vektor berorientasikan medan. Motor tanpa berus dengan FOC dapat mencapai kecekapan yang lebih tinggi, sehingga 95%, dan juga sangat efisien pada kelajuan tinggi.
3. Algoritma Kawalan Motor Stepper
Berikut adalah skema kawalan motor stepper:

Kawalan motor stepper biasanya menggunakan arus pemacu bi-arah, dan loncatan motornya direalisasikan dengan menukar lilitan dalam urutan. Biasanya terdapat 3 urutan memandu untuk motor stepper jenis ini:
1. Pemacu stepper penuh fasa tunggal:
Dalam mod ini, belitannya bertenaga dalam susunan berikut, AB/CD/BA/DC (BA menunjukkan bahawa penguatkuasaan penggulungan AB dilakukan ke arah yang bertentangan). Urutan ini dikenali sebagai mod all-stepping fasa tunggal, atau mod pemacu gelombang. Pada satu -satu masa, hanya satu fasa bertenaga.
2. 2- Fasa pemacu penuh fasa:
Dalam mod ini, kedua -dua fasa bertenaga bersama, supaya pemutar sentiasa antara dua tiang. Mod ini dikenali sebagai dua fasa penuh, dan mod ini adalah urutan memandu biasa untuk motor dua tiang, yang boleh mengeluarkan tork maksimum.
3. Separuh mod loncatan:
Mod ini menggabungkan fasa tunggal fasa dan dua fasa melangkah dalam satu kuasa: kuasa tunggal fasa, kemudian kuasa dua fasa, kemudian satu fasa kuasa ..., jadi motor berjalan pada separuh -Ketan kenaikan. Mod ini dikenali sebagai mod separuh langkah, di mana sudut langkah yang berkesan untuk setiap pengujaan motor dikurangkan sebanyak separuh, dan tork outputnya lebih rendah.
Semua 3 mod ini boleh digunakan untuk berputar ke arah yang bertentangan (lawan jam), tetapi tidak jika perintah itu dibalikkan.
Biasanya, motor stepper mempunyai tiang berganda untuk mengurangkan sudut langkah, bagaimanapun, bilangan belitan dan perintah di mana mereka didorong tetap sama.
4 Algoritma Kawalan DC Tujuan Umum
Kawalan kelajuan motor tujuan umum, terutama yang menggunakan 2 litar:
1, kawalan sudut fasa
2, kawalan PWM Chopper
Kawalan sudut fasa
Kawalan sudut fasa adalah kaedah paling mudah kawalan kelajuan motor tujuan umum. Melalui titik arka Triac Point berubah untuk mengawal kelajuan. Kawalan sudut fasa adalah penyelesaian yang sangat ekonomik, bagaimanapun, kecekapan tidak terlalu tinggi, gangguan elektromagnet mudah (EMI).

Kawalan sudut fasa untuk motor tujuan umum
Skema di atas menunjukkan mekanisme kawalan sudut fasa, penggunaan tipikal kawalan kelajuan triac. Peralihan fasa circumferential dari denyutan gerbang triac menghasilkan voltan yang cekap, mengakibatkan kelajuan motor yang berlainan, dan litar pengesanan crossover yang lebih sifar digunakan untuk menubuhkan Rujukan masa untuk menangguhkan denyutan pintu.
Kawalan PWM Chopper
Kawalan PWM adalah penyelesaian yang lebih maju untuk kawalan kelajuan motor tujuan umum. Dalam penyelesaian ini, kuasa mofset, atau IGBT menghidupkan voltan garis AC yang diperbetulkan frekuensi tinggi, yang seterusnya menjana voltan yang berbeza -beza untuk motor.

Kawalan pencincang PWM untuk motor tujuan umum
Julat frekuensi bertukar biasanya 10-20 kHz untuk menghapuskan bunyi. Kaedah kawalan untuk motor tujuan umum menghasilkan kawalan semasa yang lebih baik dan prestasi EMI yang lebih baik dan, oleh itu, kecekapan yang lebih tinggi.